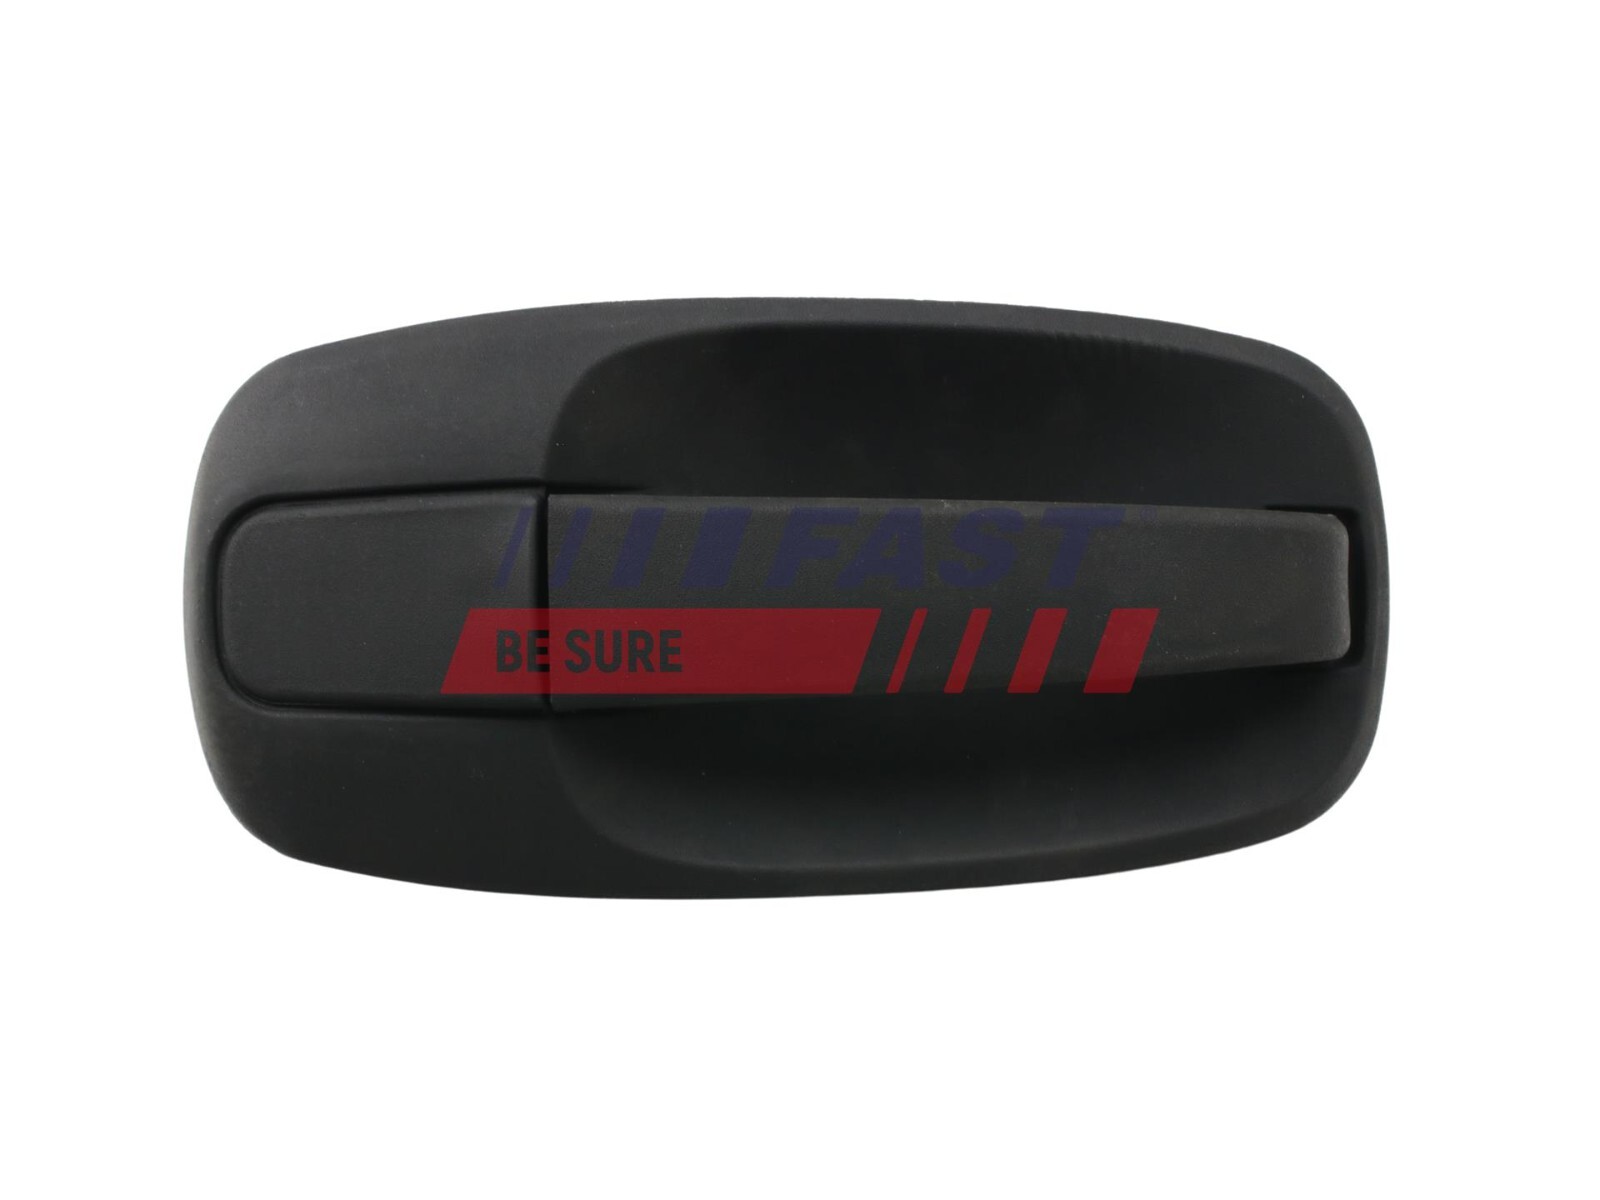
Poignée extérieure droite cassée ? Changez le bloc de porte avant pour Trafic 2 et Vivaro 2001-
9,99 EUR
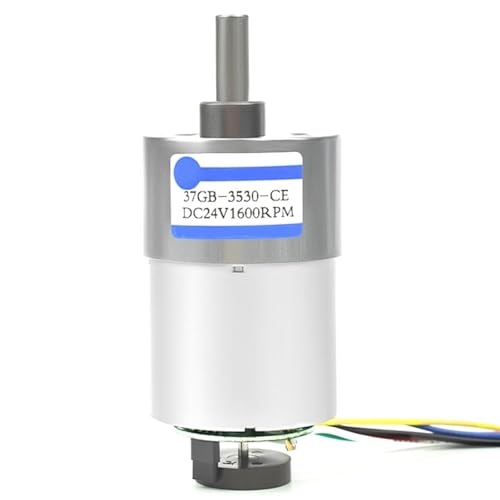
Le moteur CC JGB37-3530 est conçu spécifiquement pour répondre aux exigences des projets de motorisation nécessitant une surveillance constante de la vitesse et de la position. Grâce à son alimentation en 12V et son diamètre standardisé de 37 mm, ce bloc moteur s'intègre harmonieusement dans les châssis industriels ou les structures mécaniques sur mesure. L'intégration directe d'un capteur de position facilite le câblage global de votre système.
Ce modèle combine robustesse mécanique et précision électronique dans un format compact, idéal pour les espaces d'installation restreints.
| Paramètre | Valeur Spécifiée |
|---|---|
| Modèle | JGB37-3530 |
| Tension nominale | 12V CC |
| Diamètre extérieur | 37 mm |
| Vitesse maximale | 1600 tr/min |
| Type d'encodeur | Magnétique à effet Hall (16 broches) |
| Type de connecteur | Prise PWM-XH2.54 |
L'avantage majeur réside dans son encodeur magnétique à effet Hall doté d'une interface à 16 broches. Cette configuration fournit un retour d'information en temps réel au microcontrôleur, ce qui permet d'ajuster instantanément la trajectoire ou la vitesse de rotation. L'utilisateur bénéficie d'une précision cinématique indispensable lors du développement de bras articulés ou de convoyeurs miniatures, évitant ainsi les dérives mécaniques fréquentes sur les moteurs standards. La présence de la prise PWM-XH2.54 assure un branchement sécurisé et propre, réduisant les risques de faux contacts lors des vibrations mécaniques prolongées.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.